

你有没有发现一个矛盾?
所有AI公司都在喊”落地”,但真正能干活的AI在哪里?大模型能写文章、能画画、能聊天,可一旦让它理解物理世界——比如判断一个杯子放在桌边会不会掉下去——它就歇菜了。这不是小问题。如果AI连物理常识都没有,自动驾驶、机器人、工业控制这些”真正的应用”就永远停在PPT里。
2026世界人工智能大会给出了一个答案:世界模型。
🔥 什么是”世界模型”?跟之前的大模型有什么区别?
简单说,传统大模型是”语言滤镜”——你给它文字,它还你文字。世界模型是”物理引擎”——它不仅能理解你说什么,还能预测物理世界会发生什么。你在视频里看到一辆车急转弯,世界模型能判断这辆车会不会翻,会翻到哪个方向。这不是生成画面的能力,而是理解因果、预测未来的能力。
差了一个维度。
WAIC 2026上,昆仑万维等企业公开把2026定义为”世界模型元年”。大会主论坛圆桌直接定调:《从虚拟到现实:世界模型如何驱动具身智能》。这个标题本身就说明了问题——没有世界模型,具身智能就是空谈。
⚡ 谁在领跑?世界模型六小龙是什么来头?
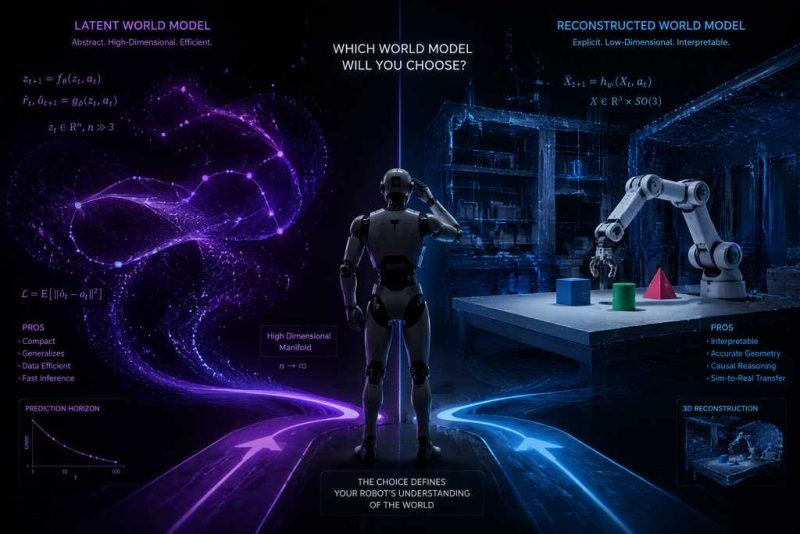
大会专门搞了个”世界模型六小龙”巅峰论坛,虽然没公布具体名单,但行业已经在讨论几个关键玩家。从技术路线看,大致分三派:第一派走视频预测路线,用海量视频数据训练模型理解物理运动规律;第二派走仿真路线,在虚拟环境中构建物理规则让模型学习;第三派走混合路线,结合真实数据和仿真数据。
三派各有优劣,谁也没跑出来绝对优势。
但有一个共识在大会上越来越清晰:单纯生成画面的多模态模型只是”世界滤镜”,具备物理推演和因果预测能力的世界模型才是AI走进现实世界的底层基座。这句话几乎被每个发言者重复了一遍。
💡 跟普通用户有什么关系?什么时候能用上?
说远了好像跟你没关系?不是的。世界模型最直接的影响在三个场景:自动驾驶将不再需要无限路测,因为模型可以在虚拟世界中模拟百万种路况;机器人能真正理解环境,不是靠预设程序而是靠”物理直觉”操作物体;工业制造可以零成本试错,在数字孪生里跑完整个生产流程再落地。
短期看,1-2年内你会看到第一批基于世界模型的自动驾驶系统量产。中期看,3-5年家用机器人会从”能动的玩具”变成”能干活的助手”。长期看,世界模型可能成为整个物理世界的”操作系统”。
这个时间线比你想象的近。
🎯 真正的瓶颈在哪里?
不是算法,是数据。训练语言模型用的是互联网上现成的文本,训练世界模型需要什么?海量的物理交互数据——物体怎么运动、碰撞后怎么反弹、材质不同受力后怎么形变。这些数据互联网上没有,得从头采集或仿真生成。蓝芯算力生态营销负责人许庆伟在WAIC上点出了另一个关键问题:大模型与芯片产业需要更深度协同,硬件研发周期长、成本高昂,频繁采购硬件造成严重资源浪费。软硬件适配周期不合理,会拖慢整个行业。
钱也是个问题。训练一个世界模型的算力成本是语言模型的十倍以上。这意味着短期内只有巨头和独角兽能上牌桌。但好消息是,开源社区已经开始行动,降低门槛只是时间问题。
所以我的判断很简单:世界模型不是又一个热词,而是AI从”会说”到”会做”的必经之路。2026年是不是真正的”元年”可以讨论,但方向已经没有悬念。当AI开始理解物理世界,所有关于”AI落地难”的焦虑都会找到解药。唯一的问题是——你准备好迎接这个变化了吗?